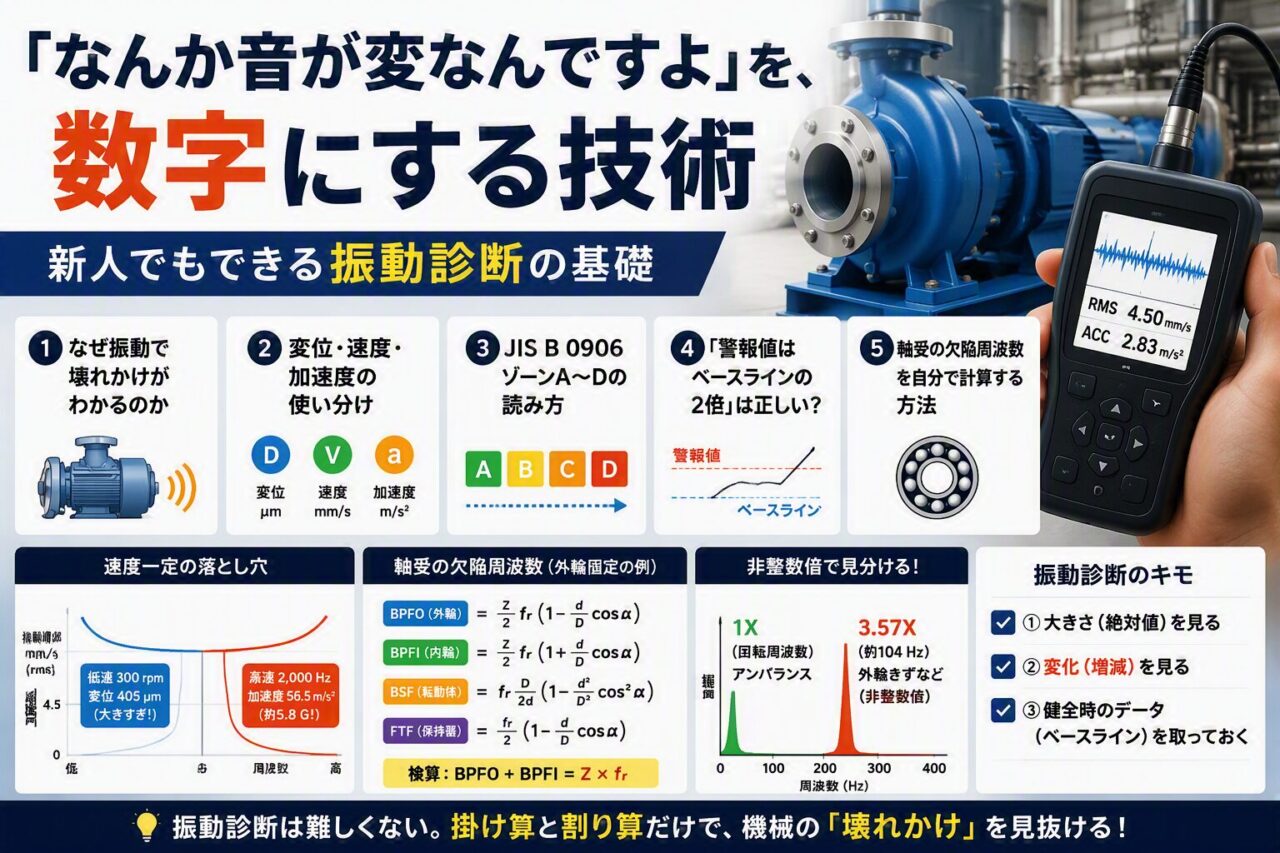
「なんか音が変なんですよ」を、数字にする技術
先輩と一緒に現場をまわっていて、こう言われたことはありませんか。
「このポンプ、先月より音が変わったな。そろそろ軸受こわれるかも」
同じ場所に立って、同じ音を聞いているはずなのに、自分にはただの「機械の音」にしか聞こえない。何が違うのか、さっぱりわからなかったのです。
このベテランにしかできそうにないことを誰にでもできるようにすることが、振動診断(Vibration Diagnosis)です。
振動診断は、決して一部のスペシャリストだけのものではありません。ハンディタイプの振動計と基礎知識があれば、新人でも「この機械はおかしい」と根拠を持って言えるようになります。むしろ、毎日その機械を見ている人がやったほうが精度が上がるのが振動診断です。
この記事では、
- なぜ振動で「壊れかけ」がわかるのか
- 変位・速度・加速度という3つの単位を、どう使い分けるのか
- JIS B 0906の判定基準(ゾーンA〜D)の読み方
- 「警報値はベースラインの2倍」という現場の言い伝えは正しいのか
- 転がり軸受の欠陥周波数を自分で計算する方法
を、実際に手を動かした計算とセットで解説していきます。数式が出てきますが、掛け算と割り算しか使いません。
なお、設備保全の全体像そのものがまだピンとこない、という方は、先に【プラントメンテナンス】設備保全の超基礎知識!TPMとかいう前にまずこれ読んで!【止めてはいけない!】を読んでおくと、この記事の位置づけがわかりやすくなります。
まず結論:振動診断は「大きさ」と「変化」の2本立て
細かい話に入る前に、いちばん大事な原則を先に置いておきます。
JIS B 0906:1998(機械振動-非回転部分における機械振動の測定と評価-一般的指針)は、振動の評価基準を2つ定めています。
| 評価基準 | 何を見るか | 現場での意味 |
|---|---|---|
| 評価基準I | 測定された振動の大きさ(絶対値) | 「この値は他社・他機と比べて大きいか?」 |
| 評価基準II | 振動の大きさの変化(増加・減少) | 「先月より上がっていないか?」 |
そして規格は、評価基準IIについてこう釘を刺しています。
広帯域振動の大きさが著しく増加又は減少した場合には,たとえ振動の大きさが評価基準IのゾーンCに達するほど大きくなくても何らかの処置が必要になることがある
引用元:JIS B 0906:1998(kikakurui.com)
つまり、「規格の判定値を超えていないから大丈夫」は間違いなのです。振動が2倍になったら、絶対値がまだ小さくても異常です。逆に、もともと振動が大きい機械が長年その値のまま安定しているなら、それはそれで一つの正常状態です。
新人のうちは、この「変化を見る」という発想がなかなか身につきません。判定表の数字ばかり気にして、自分の設備のベースライン(正常時の値)を記録していない。これが、振動診断が形骸化する最大の原因です。
先に結論を書いてしまうと、振動診断でいちばん価値があるのは、健全なときのデータを取っておくことです。壊れてから測っても、比べる相手がいません。
変位・速度・加速度 ―― なぜ単位が3つもあるのか
振動計のスイッチを入れると、たいてい最初にこれで悩みます。
- 振動変位 μm(マイクロメートル)
- 振動速度 mm/s(ミリメートル毎秒)
- 振動加速度 m/s²
「どれを選べばいいんですか?」と聞くと、先輩は「軸受なら加速度、全体なら速度」と答えてくれます。正しいのですが、なぜそうなのかを知らないまま使うと、いつか必ず判断を間違えます。
3つは「同じ振動」を別の角度から見ているだけ
振動を、いちばん単純な単振動(サインカーブ)だと考えます。振幅(片振幅)D、周波数 f で振れているとき、
- 変位 D :どれだけ動いたか
- 速度 v = 2πf × D :どれだけ速く動いたか
- 加速度 a = (2πf)² × D :どれだけ急に向きを変えたか
この3つの関係で決定的に重要なのは、周波数 f が掛かっているかどうかです。
- 速度は f に比例する
- 加速度は f の2乗に比例する
だから、同じ「1μm動いている」振動でも、ゆっくり動いているか、高速で震えているかで、速度と加速度の値がまったく変わります。実際に計算してみましょう。
【計算1】変位10μmを一定にして、周波数だけ変えてみる
振幅を 10μm(0-p)で固定し、周波数だけを変えたときの速度と加速度です。
| 周波数 f | 相当する回転数 | 速度 v(mm/s 0-p) | 加速度 a(m/s² 0-p) |
|---|---|---|---|
| 10 Hz | 600 rpm | 0.63 | 0.04 |
| 25 Hz | 1,500 rpm | 1.57 | 0.25 |
| 50 Hz | 3,000 rpm | 3.14 | 0.99 |
| 100 Hz | 6,000 rpm | 6.28 | 3.95 |
| 500 Hz | ― | 31.4 | 98.7 |
| 1,000 Hz | ― | 62.8 | 394.8 |
| 5,000 Hz | ― | 314.2 | 9,870 |
同じ10μmなのに、10Hzと5,000Hzでは加速度が25万倍違います。変位で見ると「たった10μm、髪の毛の1/8」ですが、5,000Hzで震えていれば加速度は約1,000G。部品にとってはとんでもない衝撃です。
ここから、3つの単位の性格がはっきり見えてきます。
| 測定量 | 得意な周波数域 | 何を捉えているか | 主な診断対象 |
|---|---|---|---|
| 変位 μm | 低域(〜100Hz) | 動きの大きさそのもの | 軸の振れ回り、ローター接触、隙間管理 |
| 速度 mm/s | 中域(10〜1,000Hz) | 振動エネルギー・疲労の度合い | アンバランス、ミスアライメント、ガタ、配管振動 |
| 加速度 m/s² | 高域(1,000Hz〜) | 衝撃力 | 転がり軸受の初期きず、歯車損傷、キャビテーション |
計測器メーカーの解説も、ほぼ同じ整理をしています。
振動速度(10Hz〜1000Hz)は、JIS B 0906(ISO 10816-1)にて振動シビアリティとして規定された唯一のモード(中略)これから振動計測を始めるけどどのモードを使えばいいの?というお客様にお勧め致します。
引用元:昭和測器「回転体のメンテナンスにおける振動加速度・速度・変位の選定」
なぜ「疲労」を見るなら速度なのか
ここが、新人のときにいちばん腑に落ちなかったところです。
フレーキング(軸受のはく離)や、軸・カップリングの疲労割れは、疲労破壊です。疲労は「どれだけ大きく曲げられたか」だけでは決まりません。「どれだけ大きく」×「何回繰り返したか」で決まります。
そして、速度 v = 2πf × D という式は、まさに振幅 D と繰り返し数 f の掛け算になっています。
- 変位が同じ10μmでも、1Hzで揺れるのと5Hzで揺れるのでは、5倍の回数曲げられている
- 速度で見ると、後者は5倍の値になる
つまり、速度という量は「疲労のきつさ」をそのまま表しているわけです。だから疲労が問題になる回転機械の全般評価には速度を使う。これが、JIS B 0906が速度のrms値を採用している理由でもあります。規格本文にもこう書かれています。
これまでの実績から,回転機械の広帯域振動の評価は振動速度のrms値で行うのが一般的である。これは振動エネルギーと関係付けることができるためである。
なぜ「衝撃」を見るなら加速度なのか
物理でいう加速度は、速くなるときも遅くなるときも「加速度」です。そして、
力 = 質量 × 加速度
なので、加速度が大きい = 働いている力が大きいということになります。
転がり軸受の外輪に小さなきずが1つあるとします。転動体(玉やころ)がそのきずを通過するたびに、「カツン」という短い衝撃が発生します。動く距離(変位)はほとんどゼロ。速度もたいして出ない。でも急停止・急発進を繰り返しているので、加速度だけが跳ね上がるのです。
だから軸受の初期きずは、変位でも速度でも見えず、加速度でだけ見える。この「見えなさ」を、次章で数字にしてみます。
【計算2】JIS B 0906に出てくる「450」という不思議な数字
JIS B 0906の附属書A(参考)には、こんな換算式が載っています。
s(変位振幅のp-p値, μm)= 450 × v(振動速度のrms値, mm/s)÷ f(振動数, Hz)
この「450」はどこから来たのでしょうか。実際に導いてみます。
- 速度のrms値 v から、変位のrms値は D_rms = v / (2πf)
- サインカーブなら、p-p値は rms値の 2√2 倍
- 単位を mm/s → μm に合わせるために ×1000
したがって、係数は
2√2 × 1000 ÷ 2π = 450.16
はい、ぴったり450です。規格の数字は、ちゃんと導けます。
この式が現場で効いてくるのは、「速度基準だけを信じると危ない」ことを教えてくれるからです。振動速度4.5 mm/s rms(クラスIIのゾーンC相当)を一定として、周波数だけを変えてみます。
| 周波数 f | 相当する回転数 | 変位 s(μm p-p) | 加速度 a(m/s² rms) |
|---|---|---|---|
| 5 Hz | 300 rpm | 405.0 | 0.14 |
| 10 Hz | 600 rpm | 202.5 | 0.28 |
| 16.7 Hz | 1,000 rpm | 121.3 | 0.47 |
| 25 Hz | 1,500 rpm | 81.0 | 0.71 |
| 50 Hz | 3,000 rpm | 40.5 | 1.41 |
| 100 Hz | 6,000 rpm | 20.2 | 2.83 |
| 500 Hz | ― | 4.0 | 14.1 |
| 1,000 Hz | ― | 2.0 | 28.3 |
| 2,000 Hz | ― | 1.0 | 56.5 |
同じ「4.5 mm/s」なのに、300rpmの低速機では変位が405μm(0.4mm!)もあります。軸受のすきまや、シールのクリアランスを軽く食いつぶす大きさです。逆に2,000Hzの高周波では変位はわずか1μmですが、加速度は56.5 m/s²(約5.8G)にもなります。
だからJIS B 0906の本体には、こう書かれているのです。
振動数にかかわらず振動速度だけの値を許容値として用いたとき,これに対応する振動変位は許容できないほど大きい値となることがある(中略)高速運転の機械や機械部品から発生する高い振動数の振動を伴う機械に対する振動速度一定の基準は,許容できない加速度となる可能性が大きい。
規格の判定図(図6)が、低周波側と高周波側で「くの字」に折れているのはこのためです。速度一定でいいのは真ん中の帯だけ。低速機なら変位も見る、高速・高周波なら加速度も見る。これが規格の指示です。
判定基準の読み方 ―― ゾーンA〜Dとクラス I〜IV
さて、測った値をどう評価するか。JIS B 0906(ISO 10816-1の翻訳)は、評価ゾーンを4つ定めています。
| ゾーン | 規格の定義 | 現場の言葉にすると |
|---|---|---|
| A | 新しく設置された機械の振動値は通常このゾーンに含まれる | 新品同様。文句なし |
| B | 一般に何の制限もなく長期運転が可能 | 健全。このまま使ってよい |
| C | 長期間の連続運転は期待できない。改善の機会が生じるまでの限定した期間だけ運転できる | 要注意。次の定修で手を打つ |
| D | 損傷を起こすのに十分なほどに厳しい | 危険。止めることを考える |
そして、機械の大きさによって境界値が変わります。附属書B(参考)の暫定基準がこれです(単位:mm/s rms)。
| クラス | 代表例 | A/B境界 | B/C境界 | C/D境界 |
|---|---|---|---|---|
| クラスI | 出力15kW以下の汎用電動機など | 0.71 | 1.8 | 4.5 |
| クラスII | 出力15〜75kWの電動機、堅固な基礎上の300kW以下の機械 | 1.12 | 2.8 | 7.1 |
| クラスIII | 剛基礎に据え付けた大形原動機・大形回転機 | 1.8 | 4.5 | 11.2 |
| クラスIV | 柔らかい基礎に据え付けた大形機(10MW以上のターボ発電機など) | 2.8 | 7.1 | 18.0 |
【計算3】同じ数字でも判定が変わる
ここが新人のつまずきポイントです。「4.5 mm/sを超えたらアウト」という覚え方は間違い。同じ測定値でも、機械のクラスで答えが変わります。
| 測定値(mm/s rms) | クラスI | クラスII | クラスIII | クラスIV |
|---|---|---|---|---|
| 1.0 | B | A | A | A |
| 2.0 | C | B | B | A |
| 4.5 | C | C | B | B |
| 8.0 | D | D | C | C |
7.5kWの小型ポンプで4.5 mm/s ならゾーンC(要注意)ですが、柔らかい基礎の上に載った大形送風機なら同じ4.5でもゾーンB(健全)です。
「うちの現場は全部4.5でアラーム」という運用をしている工場は、小型機を見逃し、大形機に空振りのアラームを出し続けることになります。まずは自分の担当設備がどのクラスなのかを整理するところからです。
【補足】規格の最新動向 ISO 10816シリーズは、現在ISO 20816シリーズへの移行が進んでいます。実務で受入試験の仕様を書く場合は、最新版を確認してください。ただし、ゾーンA〜Dという考え方と、この記事で説明した物理は変わりません。
【計算4】「警報値はベースラインの2倍」は本当に正しいのか
現場でいちばんよく聞くローカルルールが、これです。
「アラームは正常値の2倍、トリップは4倍で設定しとけばいい」
経験則としては悪くありません。ただ、JIS B 0906が示している考え方は少し違います。
規格は、まず3つの値を定義します。
- 基準値(ベースライン):機械が安定運転しているときの振動値
- 警報値:処置が必要なことを警告する値。超えても一定期間は運転を続けられる
- 停止値(トリップ):これを超えて運転を続けると損傷のおそれがある値
そして警報値の決め方について、こう書いています。
警報値は,基準値にゾーンBの上限値にある比率を乗じた値を加えて基準値より高く設定することが望ましい。基準値が低いと,警報値はゾーンCより低くなることもあり得る。
つまり、掛け算ではなく足し算です。「ベースライン + ゾーンB上限 × 一定比率」。ISO 10816-3では、この比率として25%が使われます。実際に計算してみましょう。
| クラス | ゾーンB上限 | ベースライン | 警報値(BL+25%×B上限) | ベースラインの何倍か |
|---|---|---|---|---|
| II | 2.8 | 0.5 | 1.20 | 2.40倍 |
| II | 2.8 | 1.0 | 1.70 | 1.70倍 |
| II | 2.8 | 1.5 | 2.20 | 1.47倍 |
| II | 2.8 | 2.5 | 3.20 | 1.28倍 |
| IV | 7.1 | 0.5 | 2.27 | 4.55倍 |
| IV | 7.1 | 1.5 | 3.27 | 2.18倍 |
| IV | 7.1 | 2.5 | 4.28 | 1.71倍 |
面白いのは、「何倍」という数字が一定にならないことです。
- ベースラインが小さい(静かな機械)ほど、倍率は大きくなる(2.4倍、4.6倍…)
- ベースラインが大きい(もともと振動が大きい機械)ほど、倍率は小さくなる(1.3倍…)
考えてみれば当たり前です。0.5 mm/s の静かな機械が1.0になっても、絶対値としてはまだ何ともありません。でも2.5 mm/s の機械が5.0になったら、それはもうゾーンCを超えています。
「2倍ルール」は、ベースラインが1.0〜1.5 mm/s あたりの機械にはたまたまよく合う、というのが正体です。静かな機械には厳しすぎ、うるさい機械には甘すぎる。これを知っているだけで、アラーム設定の議論の質が変わります。
そしてもう一つ。停止値については、規格ははっきりこう言っています。
停止値は(中略)警報値の設定と違って定常運転状態の基準値とは関連がない。
トリップ値をベースラインから決めてはいけない、ということです。トリップは「その設計の機械が耐えられる限界」なので、同じ設計の機械なら全部同じ値になるはずだからです。一般にはゾーンCまたはDの中に置きます。
なぜ「振動速度の総合値」では軸受の初期きずが見えないのか
ここからが、この記事のいちばんの山場です。
多くの工場では、巡回点検でオーバーオール振動速度(周波数を分けずに、全部足した値)を測っています。手軽で、判定基準があって、優秀な方法です。
でも、この方法には決定的な弱点があります。軸受の初期異常を、ほぼ検出できないのです。
【計算5】0.02%しか動かない
1,500rpm(25Hz)のポンプを考えます。振動速度の総合値は 4.5 mm/s rms で、その大半はアンバランス由来の回転周波数成分(1X)だとします。
ここに、外輪きずによる 3,000Hz の成分が 0.1 mm/s だけ乗ったとしましょう。合成値(rmsなので二乗和平方根)は…
√(4.5² + 0.1²) = 4.5011 mm/s
増加はわずか 0.02%。振動計の表示は「4.5」のまま、ぴくりとも動きません。
| 軸受きず成分(3,000Hz) | 合成した速度 | 速度の増加率 |
|---|---|---|
| 0.05 mm/s | 4.5003 | 0.01% |
| 0.10 mm/s | 4.5011 | 0.02% |
| 0.30 mm/s | 4.5100 | 0.22% |
| 1.00 mm/s | 4.6098 | 2.44% |
軸受きずの信号が1.00 mm/s まで育っても、総合速度は2.4%しか上がりません。測定誤差に埋もれます。
【計算6】ところが加速度なら2.7倍で見える
同じ状況を、加速度に換算してみます。a = 2πf × v ですから、
- アンバランス成分(25Hz, 4.5mm/s)→ 0.707 m/s²
- 軸受きず成分(3,000Hz, 0.1mm/s)→ 1.885 m/s²
逆転しました。速度では1/45だった軸受信号が、加速度ではアンバランスの2.7倍になります。周波数が120倍違うので、掛け算の結果がひっくり返るのです。
| 軸受きず成分の速度 | 加速度に換算 | アンバランス(0.707 m/s²)との比 |
|---|---|---|
| 0.05 mm/s | 0.94 m/s² | 1.3倍 |
| 0.10 mm/s | 1.89 m/s² | 2.7倍 |
| 0.30 mm/s | 5.66 m/s² | 8.0倍 |
| 1.00 mm/s | 18.85 m/s² | 26.7倍 |
これが**「軸受は加速度で見ろ」の正体**です。精神論でも慣習でもなく、f が掛かるか f² が掛かるかという、ただの掛け算の話でした。
さらに一歩:エンベロープ処理と衝撃パルス法
加速度で見ても、まだ問題が残ります。軸受の初期きずが出す「カツン」は非常に小さく、機械全体のノイズに埋もれがちです。
そこでJIS B 0906の附属書E(参考)が紹介しているのが、次の手法です。
- 包絡線(エンベロープ)解析:ハイパスフィルタを通した波形を整流・平滑化して、衝撃パルスの「包み紙」だけを取り出し、その周期を周波数分析する。規格の言葉を借りれば「低周波の背景の振動成分が低減する。そして反復して現れる損傷に関係する微小なパルスは極めて検出しやすくなる」
- 衝撃パルス法:きずが出す非常に高い周波数成分を専用計測器で検出する
- クレストファクタ(加速度のピーク値÷rms値):波形の「尖り具合」を見る簡易な指標
最近の振動計は、エンベロープ処理をボタン一つでやってくれます。「軸受を見たいときはエンベロープに切り替える」とだけ覚えておけば十分です。
なお同じ附属書Eは、振動以外の方法としてサーモグラフィと摩耗粉分析(フェログラフィ)にも触れています。振動が万能なわけではなく、低速機や、そもそも近づけない設備では、これらの併用が有効です。
軸受の欠陥周波数 ―― 「叩く回数」で場所を特定する
ここまで来たら、いよいよ振動診断の醍醐味です。分解する前に、内輪・外輪・転動体のどれが傷んでいるかを当てられます。
原理は「1周するのに何回叩くか」
転がり軸受は、内輪・外輪・転動体・保持器の4部品でできています。どこかに小さなきずがあると、そこを通過するたびに衝撃が出る。この通過回数が部位ごとに違うので、周波数を測れば場所がわかる、という理屈です。
軸の回転周波数を f_r(Hz)、転動体の数を Z、転動体の直径を d、ピッチ円直径を D、接触角を α とすると(外輪固定の場合)、
- 外輪きず通過周波数(BPFO) = (Z/2) × f_r × (1 − (d/D)cosα)
- 内輪きず通過周波数(BPFI) = (Z/2) × f_r × (1 + (d/D)cosα)
- 転動体きず通過周波数(BSF) = f_r × (D/2d) × (1 − (d/D)²cos²α)
- 保持器の公転周波数(FTF) = (f_r/2) × (1 − (d/D)cosα)
【計算7】実際に計算してみる
呼び番号6206相当(転動体数 Z=9、玉径 d=9.525mm、ピッチ円直径 D=46mm、接触角0°)で計算します。
| 回転数 | 回転周波数 f_r | 外輪 BPFO | 内輪 BPFI | 転動体 BSF | 保持器 FTF |
|---|---|---|---|---|---|
| 750 rpm | 12.50 Hz | 44.6 Hz | 67.9 Hz | 28.9 Hz | 4.96 Hz |
| 1,500 rpm | 25.00 Hz | 89.2 Hz | 135.8 Hz | 57.8 Hz | 9.91 Hz |
| 1,750 rpm | 29.17 Hz | 104.1 Hz | 158.4 Hz | 67.4 Hz | 11.56 Hz |
| 3,000 rpm | 50.00 Hz | 178.4 Hz | 271.6 Hz | 115.6 Hz | 19.82 Hz |
回転周波数の何倍かで整理すると、この軸受では常に、
- 外輪 = 3.568 × f_r
- 内輪 = 5.432 × f_r
- 転動体 = 2.311 × f_r
- 保持器 = 0.396 × f_r
になります。回転数によらず倍率は一定です(軸受の形状だけで決まるため)。
計算が合っているかの検算 ―― 足すとZ倍になる
自分で計算したとき、間違っていないか確かめる方法があります。
BPFO + BPFI = Z × f_r
上の式を足せば (Z/2)f_r{(1−x)+(1+x)} = Z × f_r ですから当然です。実際に1,750rpmで検算すると、
104.07 + 158.43 = 262.50 Hz = 9 × 29.17 = 262.50 Hz ✔
物理的な意味もきれいです。「内輪基準で数えても外輪基準で数えても、玉が通過する総回数は変わらない」ということですね。エクセルで軸受周波数表を作ったら、必ずこの検算列を入れておくことをおすすめします。
新人が驚くポイント:保持器は軸の0.4倍でしか回らない
FTFが 0.396 × f_r という数字に注目してください。軸受の中で、玉と保持器は軸の4割の速さでしか公転していません。
「軸と一緒に回っているんだから同じ速さでしょう」と思いがちですが、玉は内輪と外輪の両方に接していて、外輪は止まっています。だから玉の公転は、内輪と外輪の中間くらいの速さになる。この直感的な理解があると、保持器の異常が「回転数より遅い周波数」に出ることが、すっと入ってきます。
【計算8】外輪のきずは、1年で30億回叩かれる
1,750rpmで運転しているポンプの外輪に、きずが1つできたとします。BPFO = 104.1 Hz なので、
- 1分あたり 6,244回
- 1日(24時間)で 約899万回
- 年8,000時間運転で 約30億回
一度きずができると、それは30億回のハンマリングを受け続けます。フレーキングが加速度的に進行するのは、こういうことです。
**「まだ小さいきずだから、次の定修まで持つだろう」**という判断は、この数字を頭に入れてからしましょう。
整数倍でないことが、いちばん重要
もう一度、倍率を見てください。
- 外輪 3.568倍、内輪 5.432倍、転動体 2.311倍、保持器 0.396倍
すべて半端な数字です。これが決定的に大事です。
- アンバランス → 回転周波数のちょうど 1倍(1X)
- ミスアライメント → 1X、2X、3X
- ガタ(緩み) → 1/2X、1/3X、2X、3X…
つまり、組立や据付に起因する異常は、回転周波数の整数倍(または簡単な分数倍)に出ます。一方、軸受の異常だけが半端な倍率に出る。だからFFTのスペクトルを見れば、「これは組み立ての問題」なのか「これは軸受そのものの問題」なのかを切り分けられるのです。
実際の診断事例でも、この切り分けが使われています。
回転周波数の他に、高調波(2次=125.6Hz、3次=188.4Hz)においてもピークが確認されていることから、ミスアライメントや軸緩みが発生している可能性があります。(中略)外輪損傷周波数257Hz近辺と、その2倍の514Hz近辺を拡大します。いずれも卓越が認められ、外輪損傷周波数と合致していそうですね。
同じ記事は、部位による緊急度の違いにも触れています。転動体は内輪・外輪より高強度・高硬度の材料で作られているため、転動体が損傷しているということは相当進行している証拠で、速やかな交換が望ましい、という考え方です。逆に内輪・外輪であれば、傾向監視を強化しながら次の停止機会まで運転する、という判断もありえます。
測り方で結果が変わる ―― 現場で失敗しないための4つの鉄則
ここまで理屈を書いてきましたが、実は測り方の失敗のほうが圧倒的に多いというのが現場の実感です。
鉄則1:センサの取付方法で、測れる周波数が変わる
加速度センサは、取り付け方によって上限周波数が大きく変わります。おおまかな目安は次のとおりです。
| 取付方法 | 測定できる上限周波数(目安) | 軸受の衝撃(3kHz帯)を拾えるか |
|---|---|---|
| ねじ固定+シリコングリス | 約10,000 Hz | ○ |
| ねじ固定 | 約8,000 Hz | ○ |
| 接着 | 約6,000 Hz | ○ |
| マグネットベース | 約2,000 Hz | △ |
| 厚い両面テープ | 約1,000 Hz | × |
| 探触針(手持ち) | 約1,000 Hz | × |
ここが恐ろしいところです。探触針で「加速度を測っています」と言っても、軸受の初期きずが出す数kHzの信号はほとんど拾えていない可能性があります。
一方で、上の【計算7】で出した外輪きず通過周波数104Hzのような**「叩く周期」そのもの**は、探触針でも十分測れる範囲です。整理すると、
- きずの周期(100〜500Hz程度)を見る → 探触針でもマグネットでもOK
- きずが出す衝撃の高周波(数kHz)を見る → ねじ固定が必要
自分の測定が、どちらを見ているのかを意識してください。
鉄則2:測定位置は「肉厚が厚く、軸受に近い」ところ
振動は、距離と界面(部品のつなぎ目)で減衰します。しかも、周波数が高いほど減衰が激しい。軸受診断で高周波を見たいなら、これは致命的です。
具体的には、
- ○:軸受ハウジングの肉厚が厚い部分。軸受にできるだけ近いところ
- ×:薄い板金カバーの上(振動が不要に増幅される)、ファンカバーの上、基礎の上
「モータの外側のカバーが平らで測りやすいから」という理由でそこを測ると、軸受の情報はほとんど届いていません。
鉄則3:毎回、同じ場所・同じ方向で測る
これが最重要かもしれません。評価基準II(変化を見る)を機能させるには、前回と同じ条件で測ることが絶対条件です。
- 測定位置にマーキング(ポンチ、シール、塗装)をしておく
- できれば測定用のタップ(M6など)を立てて、センサを毎回ねじ固定する
- 運転条件(流量、圧力、回転数)も一緒に記録する
規格も、評価基準IIについて「変化を比較するための基準の振動は同じ位置と方向で,かつ,同じ運転状態で測定されなければならない」とわざわざ明記しています。
鉄則4:1か所につき3方向。ただし軸受だけなら1方向でよい
- 水平(H):アンバランスが出やすい
- 垂直(V):ガタ・緩みが出やすい
- 軸方向(A):ミスアライメントが出やすい(周方向の50%以上なら疑う)
原因の切り分けまでやるなら3方向必要です。ただし、加速度で軸受の健全性だけを見るなら1方向でも構いません。軸受きずによる衝撃は方向に関係なく伝わるからです。
【計算9】3方向にすると工数はどうなるか
120台の回転機を、1台2点で測る職場を想定します(1点40秒)。
| 測定方向 | 1回あたりの工数 | 2か月周期なら年間 |
|---|---|---|
| 1方向 | 2.7 時間 | 16 時間 |
| 2方向 | 5.3 時間 | 32 時間 |
| 3方向 | 8.0 時間 | 48 時間 |
年48時間なら、担当1人の実働で6日分。「全台3方向は無理」ではなく、重要度の高い設備だけ3方向、その他は加速度1方向という現実的な線引きが可能な工数感です。全数3方向を目指して挫折するより、こちらのほうがずっと続きます。
症状から原因を絞る ―― 現場で使える早見表
FFTのスペクトルが読めるようになると、原因まで一気に絞り込めます。代表的なパターンをまとめます。
| 現象 | 卓越する周波数 | その他の特徴 |
|---|---|---|
| アンバランス | 1X(回転周波数) | ラジアル方向(特に水平)が大きい。位相は一定。回転数を下げると減少 |
| ミスアライメント(芯ずれ) | 1X(ひどいと2X、3X) | 軸方向の振動が大きい(周方向の50%以上が目安)。位相は一定 |
| ミスカップリング | 1X | 軸受ミスアライメントと重なると2X、3X、4Xが出る。芯振れならカップリング左右で位相が逆 |
| 静止部のガタ・緩み | 1/2X、1/3X、2X、3X | 回転数を上げると突然大きくなる(重力<遠心力になったとき)。上下方向に出やすい |
| 転がり軸受の損傷 | BPFO、BPFI、BSF、FTF(非整数倍) | 高周波の加速度が上昇。エンベロープで明瞭化 |
| 歯車の損傷 | かみ合い周波数 GMF = 歯数 × 回転周波数 | GMF ± 回転周波数の**側帯波(サイドバンド)**が出る |
| キャビテーション | 広帯域のランダムな高周波 | ポンプの吸込条件で変化する |
アンバランスは、なぜあれほど嫌われるのか
不釣り合い量 m が半径 r の位置にあると、遠心力は
F = m × r × ω²
角速度 ω の2乗で効きます。回転数が2倍になれば、遠心力は4倍。だから高速機ほどバランス精度が厳しく要求されるのです。
なお、アンバランスの原因として現場でよくあるのが、
- インペラ・ローターの摩耗、腐食、欠損
- インペラ・ローターに付着したスケールが一部だけ剥がれる
- 接触による軸の熱曲がり
の3つです。特に2番目は、「先週まで問題なかったのに、急に振動が上がった」という典型パターンです。急な振動上昇を見たら、まずこれを疑ってください。
【計算10】ミスアライメントの罪の重さを数字で見る
芯ずれがあると、軸受にかかる荷重が増えます。転がり軸受の定格寿命は荷重の3乗に反比例します(L ∝ (C/P)³)。
| 軸受荷重 | 寿命 | 短縮率 |
|---|---|---|
| 1.1倍 | 75.1% | 24.9%減 |
| 1.2倍 | 57.9% | 42.1%減 |
| 1.5倍 | 29.6% | 70.4%減 |
| 2.0倍 | 12.5% | 87.5%減 |
たった2割の荷重増で、寿命は4割以上短くなる。逆に言えば、寿命が半分になる荷重増加は 2^(1/3) = わずか1.26倍です。
「芯出しは1回やっておけば安心」ではなく、「芯出しが少し甘いだけで軸受寿命が半減する」。芯出しがなぜあれほどうるさく言われるのか、これで納得できるはずです。芯出しの具体的な手順や許容値については、プラントエンジニア(設備保全)の役割でも触れている日常業務の一つですね。
そもそも軸受は、寿命で壊れているわけではない
最後にもう一つ、新人にぜひ知っておいてほしいことがあります。
転がり軸受の異常の原因は、「寿命到達」よりも「取り扱い」のほうが圧倒的に多いのです。主な原因を挙げると、
- 潤滑不良(グリース不足、過剰、種類違い、劣化)
- 取付不良(こじり、傾き、圧入方法の誤り)
- 内部すきまの変化、外部からの振動・荷重
- コンタミネーション(異物混入)
- L10寿命の到達
このうち、きちんと取り扱えば防げるものが大半です。振動診断は「壊れかけを見つける技術」ですが、その前段に「そもそも壊さない取り扱い」があります。日常の清掃・給油・増締めをおろそかにして設備の劣化を早めてしまう、いわゆる強制劣化をなくすことが先決だ、という話は設備保全の超基礎知識とまったく同じ構図です。
明日からできる、振動診断の始め方3ステップ
理屈はわかった。では何から始めるか。私が新人に勧める順番はこれです。
ステップ1:ベースラインを取る(今すぐ)
壊れていない今のうちに、健全な状態のデータを取ってください。これがなければ、評価基準II(変化)は永遠に使えません。
- 対象:まずは重要度の高い回転機10〜20台
- 測定量:振動速度(mm/s rms)と振動加速度(m/s²)の2つ
- 位置:軸受近くの肉厚が厚い部分。マーキング必須
- 記録:測定値、日付、運転条件(流量・圧力・電流)
JIS B 0906も「同型かつ同系列の機器を参考にしてもよい」としています。まったくデータがないなら、隣の同型機の値から始めても構いません。
ステップ2:管理基準値を決める(1か月後)
ベースラインが安定したら、判定値を決めます。
- 機械のクラス(I〜IV)を決める
- 絶対値の基準として、附属書Bのゾーン境界を当てる
- 変化の基準として、「ベースライン + ゾーンB上限 × 25%」を警報値にする
- 警報値を超えたときの対応(再測定 → 精密診断 → 運転停止)を、あらかじめ紙に書いておく
4番目が抜けている職場が、本当に多い。アラームが鳴っても誰も動かないのは、鳴ったあと何をするか決めていないからです。
ステップ3:簡易診断と精密診断を分ける(3か月後)
- 簡易診断:巡回でオーバーオール値を測り、しきい値と比較する。誰でもできる。異常の「有無」だけを判定
- 精密診断:しきい値を外れたものだけ、FFTや時間波形、位相解析で原因を追う。異常の「種類・位置・程度・進行予測」を出す
全設備に精密診断をやろうとすると、間違いなく続きません。**「ふるいにかけるのが簡易診断、犯人を捜すのが精密診断」**と割り切ってください。
そして精密診断をするときは、先に次の情報を揃えておきます。準備なしで測っても、スペクトルの山が何を意味するか判断できません。
- 必須:回転周波数 f_r = 回転数(rpm)÷60、運転情報(温度・圧力・流量・モータ電流)
- 対象による:軸受の型式番号、動翼数、歯車の歯数(大小とも)、電動機の極数、シール・カップリング仕様
トラブルが起きてから慌てないための考え方は、プラントのトラブルシューティングの記事とあわせて読むと立体的になります。
まとめ ―― 振動診断は「掛け算」でできている
長くなったので、要点を整理します。
- 振動診断は「大きさ」と「変化」の2本立て。JIS B 0906の評価基準I・II。判定値を超えていなくても、2倍になったら異常
- 変位・速度・加速度の違いは、周波数 f が何乗で掛かるかだけ。速度は f、加速度は f²
- 速度は疲労を見る量(振幅×繰り返し数)。加速度は衝撃力を見る量(F=ma)
- JIS B 0906の「450」は 2√2×1000÷2π から導ける。同じ4.5mm/sでも、300rpmなら変位405μm、2,000Hzなら加速度5.8G
- 判定はクラスI〜IVで変わる。「一律4.5mm/sでアラーム」は小型機を見逃す
- 警報値は掛け算でなく足し算(ベースライン+ゾーンB上限×25%)。「2倍ルール」はベースライン1.0〜1.5mm/sの機械にたまたま合うだけ
- オーバーオール速度では軸受の初期きずは0.02%しか動かない。同じ信号を加速度で見ると2.7倍になる
- 軸受の欠陥周波数は回転周波数の非整数倍。だから組立起因の異常(1X、2X、3X)と区別できる。検算は BPFO+BPFI=Z×f_r
- 測り方で結果が変わる。探触針では数kHzの初期きずは拾えない。毎回同じ場所・同じ方向・同じ運転条件で
- 芯ずれで荷重が1.2倍になるだけで、軸受寿命は42%減る
振動診断は、難しい数学のように見えて、その骨格は v=2πfD と a=(2πf)²D という2つの掛け算だけです。この2つを腹に落とせば、あとは応用が効きます。
そして最初の一歩は、高価な計測器を買うことではありません。明日、健全な機械の振動値を測って、日付と一緒にノートに書くこと。それだけです。
半年後、そのノートがあなたの現場でいちばん価値のあるデータになっています。
あわせて読みたい記事
- 【プラントメンテナンス】設備保全の超基礎知識!TPMとかいう前にまずこれ読んで!
- 【プラント設計の基礎】プラントの安定運用には欠かせない!プラントエンジニア(設備保全)の役割とは?
- 【機械保全技能士1級対策&テキスト】1ヶ月で合格!僕の勉強法を解説します!
- 【プラント設計の基礎】遠心ポンプの基礎知識、原理や特徴をわかりやすく解説します!
- 圧縮機(コンプレッサー)完全ガイド:種類・選定・サージング対策・メンテナンス
もっと深く学びたい人へ|おすすめの技術書


 ポチップ


 ポチップ
コメント